集中実技セッション(CST)
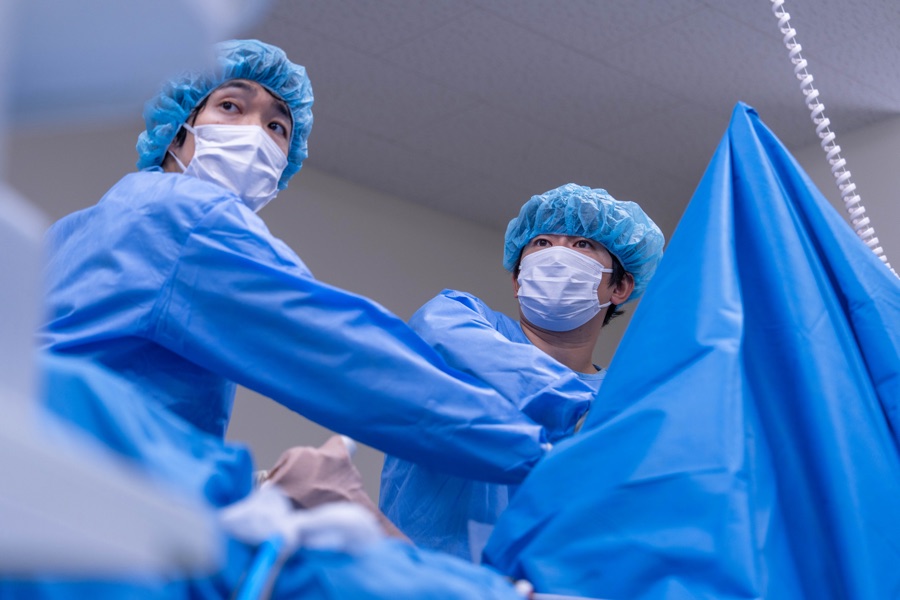
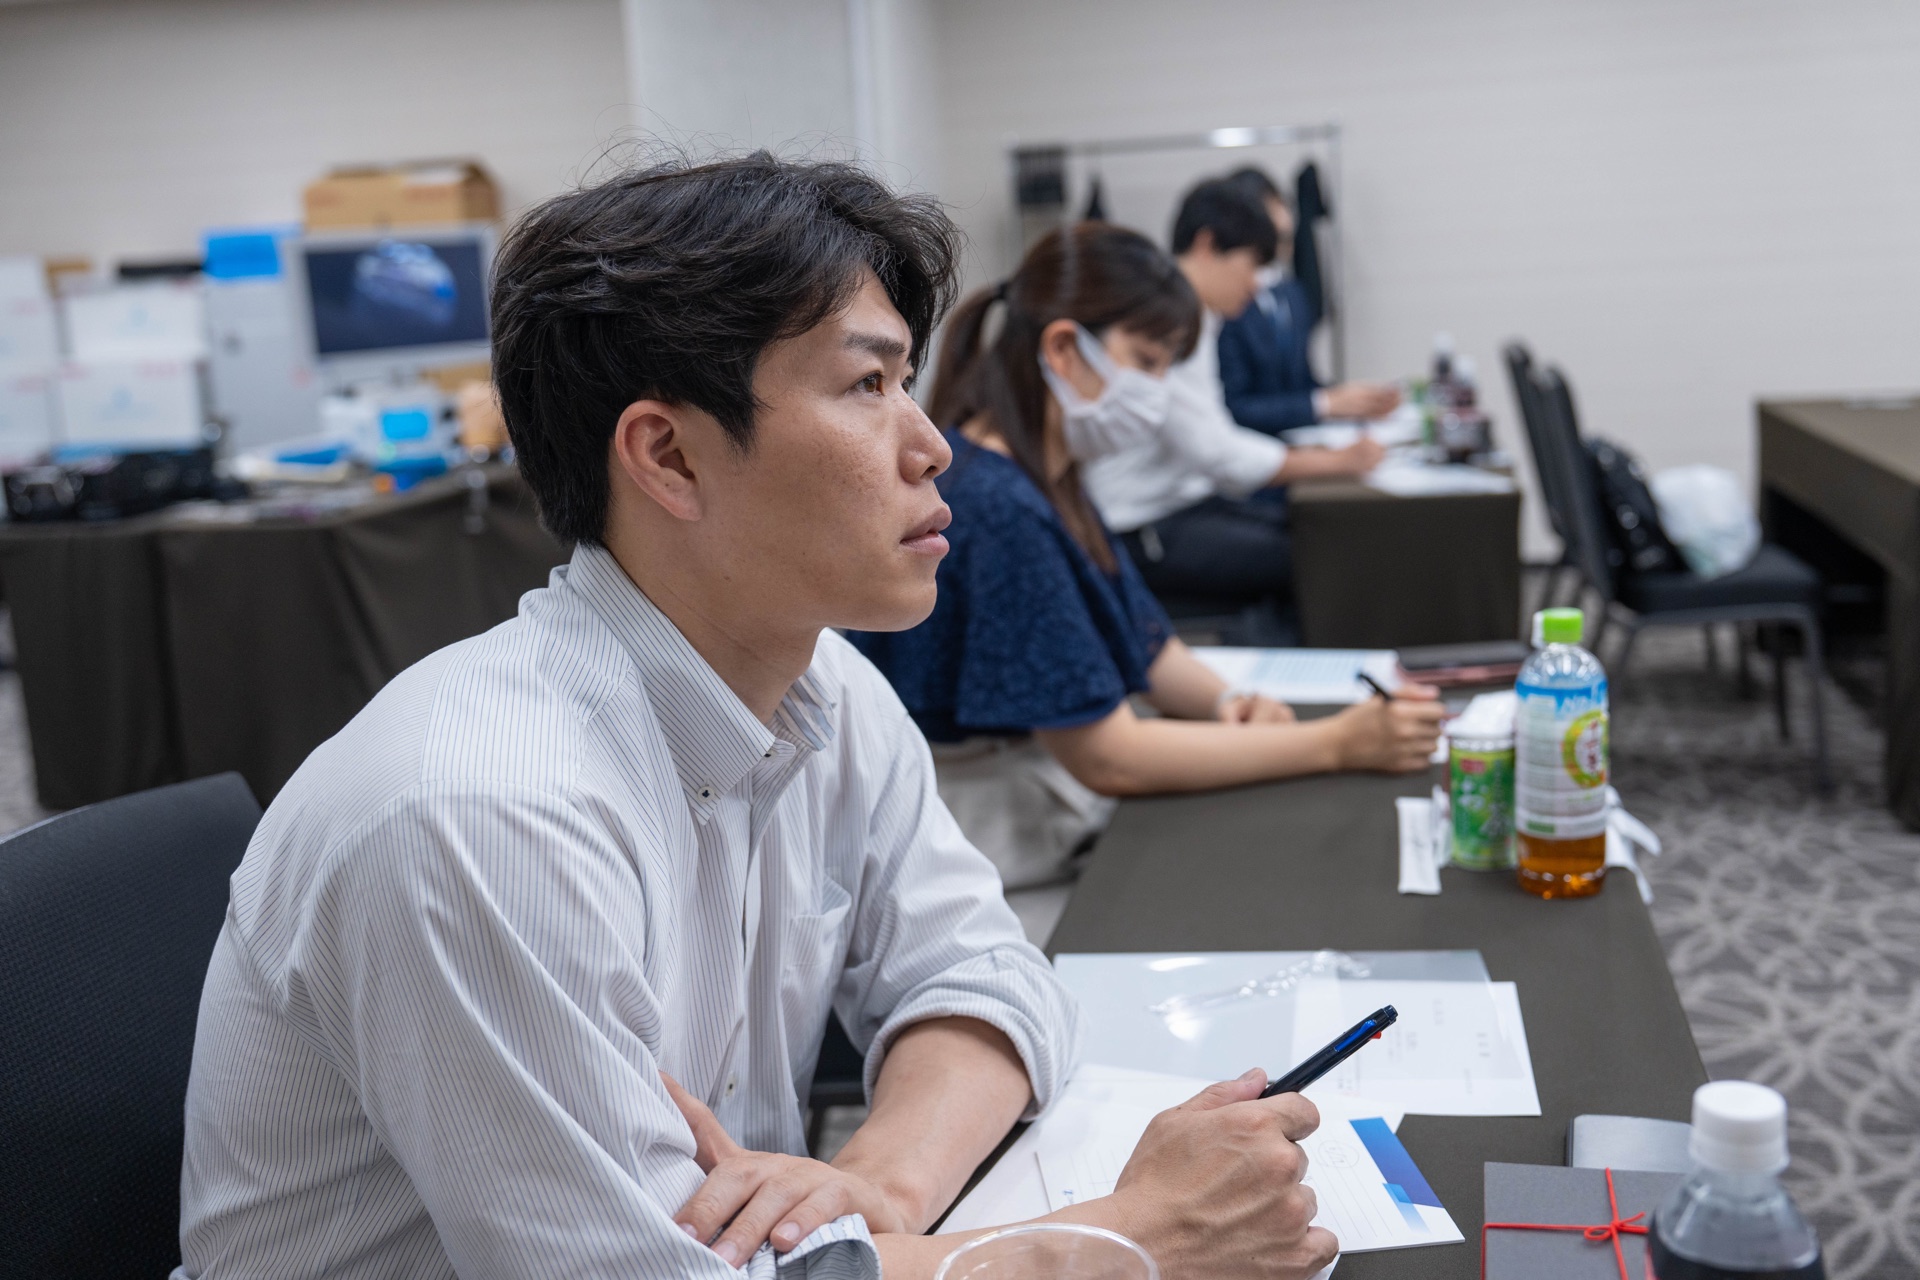
大学院指導医レベルの講師1名に対し受講生2〜4名の極めて濃密な少人数制を採用。1セッション2時間以上の実技時間を確保し、肩関節を中心とした高度な術式を解剖学的根拠に基づいて研鑽します。
— FEATURES
Seminar Features & Curriculum
BBJSは、解剖学的根拠に基づいた最新術式を、論理的・標準化された教育メソッドで習得できる極めて濃密な少人数制プログラムです。
大学院指導医レベルの講師1名に対し受講生2〜4名の極めて濃密な少人数制を採用。1セッション2時間以上の実技時間を確保し、肩関節を中心とした高度な術式を解剖学的根拠に基づいて研鑽します。
術前CTデータに基づき、受講者自らがプランニングを実施。当日はロボット支援下でのRSA(人工肩関節置換術)トレーニングを行い、ミクロン単位の精度を臨床さながらに検証します。
特許技術「SaSumata™ガイド」を用いた鏡視下ラタルジェ手術や、今井教授考案の「上方アプローチRSA」など、最新のエビデンスに基づく術式を直接伝承します。
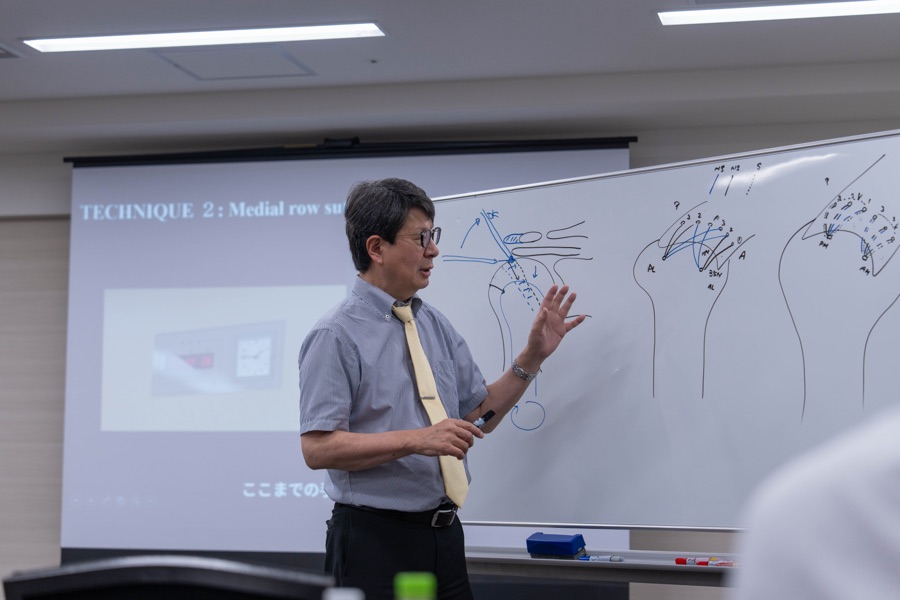
国際雑誌等で公開されている高精細手術ビデオによる事前学習と、実地での技術検証を組み合わせ、学習効果を最大化します。
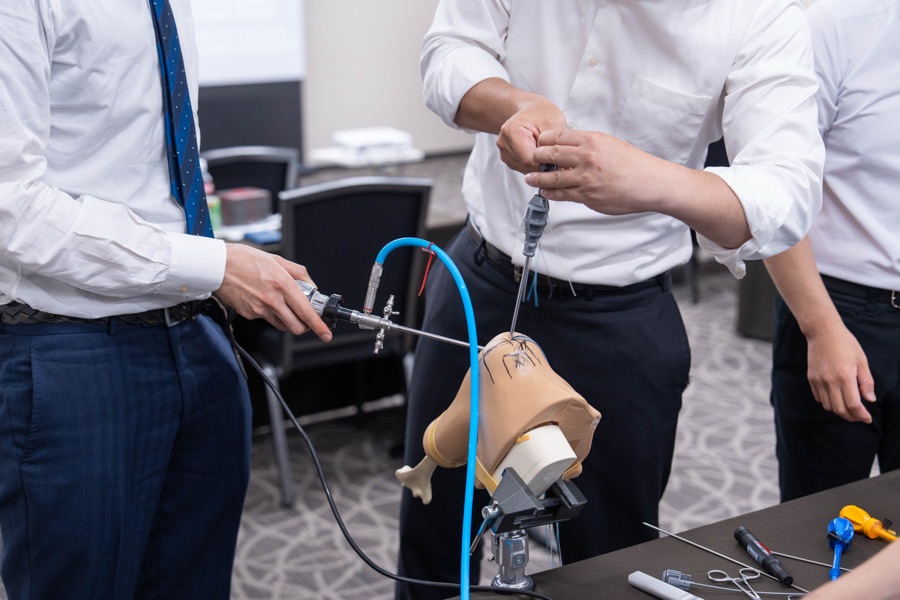
高精度カメラで指導医の手技を細部までリアルタイム共有。今井教授が国際雑誌等で公開しているオープンアクセス版の手術ビデオと連動し、予習・復習を可能にします。
BBJSでは、講師の今井晋二氏が開発し、国際的評価の高い医学雑誌(JBJSやJSES等)で公開されている最新の術式を直接習得できます。指導医の緻密な手技を細部までリアルタイムで共有。
最大の特徴は、「オープンアクセスによる手技の可視化」です。今井教授が国際雑誌等で公開しているオープンアクセス版の手術ビデオとCSTレクチャが連動。
無料で公開されている高精細な手術ビデオを事前に活用することで、実地トレーニングの効果を最大化し、受講後も反復して復習できる環境が整っています。映像による理論習得・実技・検証のサイクルを確立。
本セミナーで習得可能な代表的な手術手技ビデオは以下の通りです。
従来のリバース型人工肩関節置換術(RSA)は靭帯や腱板を切る必要があり、機能低下のリスクがありました。「靭帯を切らない新術式:上方アプローチRSA」を伝授します。
Restoration of External Rotation Following a Lateral Approach for Glenoid Bony Increased-Offset Reverse Shoulder Arthroplasty Imai, Shinji. JBJS Open Access. 6(1):e20.00136, January-March 2021.
動画・論文を見る
リバース型人工肩関節置換術(RSA)は本来、機能向上を意図して開発されましたが、患者の性別や体格の違いを勘案しない従来の外方化は逆に機能低下のリスクがありました。性別や体格に応じて外方化を調節する「体格別外方化RSA」を伝授します。
Restoration of External Rotation by Sequential Glenoid Lateralization Based on Body Size in Reverse Shoulder Arthroplasty Imai, Shinji. JBJS Open Access. 8(2):e22.00094, April-June 2023.
動画・論文を見る
最も高難度なリバース型人工肩関節置換術(RSA)の一つに関節窩骨欠損症例があります。従来のスクリューによる骨移植ではインプラントと干渉し適切な移植ができないリスクがありました。生体親和性骨釘を幾重にも挿入し骨移植をする「重層生体親和性骨釘骨移植RSA」を伝授します。
A Sequential Approach to the Management of Posterior Glenoid Defects in RSA: Angulated BIO Versus Multiple Bioresorbable Pinning-Assisted Structural Bone-Grafting Imai, Shinji JBJS Open Access. 6(4):e21.00049, October-December 2021.
動画・論文を見る
RSAにおける関節窩骨移植方法は海綿骨を移植する方法と皮質骨を使う方法がありました。従来は適切な指針がなく選択に難渋することがありました。関節窩骨欠損の重症度をステージ分類し、移植法を選択する重症度別関節窩骨移植RSAを伝授します。
Large Glenoid Defects Treated by Multiple Bioresorbable Pinning-Assisted Bone-Grafting in Reverse Shoulder Arthroplasty. Shinji Imai JBJS Essent Surg Tech. 2022 Apr 8;12(2):e21.00052.
動画・論文を見る
外方化RSAは機能向上を意図して考案されましたがその弯曲短小なデザインの為、上腕骨軸に沿った設置が困難であるリスクがありました。上腕骨軸ガイディング挿入器による正確な上腕骨ステム設置を伝授します。
Humeral and glenoid lateralization based on glenoid-humeral axis interval results in functional improvements following reverse shoulder arthroplasty Imai, Shinji JSES International 10 Published online: December 16, 2025
動画・論文を見る
従来の鏡視下腱板修復術(ARCR)では複数の縫合糸間で縫合張力が異なっていると修復腱板に剪断応力が発生し、腱板再断裂のリスクがありました。これを回避する修復後自律的に収縮する縫合糸を用い、縫合張力を均等にする縫合張力均等化ARCRを伝授します。
Functional Improvements by Controlled Suture Tension in Arthroscopic Rotator Cuff Repair Imai, Shinji JBJS Open Access. 10(1):e24.00031, January-March 2025.
動画・論文を見る
65歳未満の一次修復不能広範囲腱板断裂はリバース型人工肩関節置換術を用いる事ができない為、従来の方法で上肢の挙上・外転を回復できませんでした。大腿筋膜張筋パッチを併用した広背筋移行腱板修復術を伝授します。
Graft-Augmented Repair of Irreparable Massive Rotator Cuff Tears with Latissimus Dorsi Transfer to Treat Pseudoparesis Imai, Shinji JBJS Open Access. 6(4):e21.00044, October-December 2021.
動画・論文を見る
関節窩骨欠損をともなう反復性肩関節脱臼に対して鏡視下烏口突起移行術(ラタルジェ手術)は有用な手技ですが従来の器具と方法では高い合併症率が問題でした。安全・確実に実施できるSaSumata™ガイド下鏡視下ラタルジェ手術を伝授します。
A New Guide for the Arthroscopically Assisted Latarjet Procedure Imai, Shinji JBJS Open Access. 6(1):e20.00141-9, January-March 2021.
動画・論文を見る
巨大な肩甲関節窩骨欠損のある反復性脱臼には2本スクリュウ固定ラタルジェ手術は有用な手技ですが、小柄な日本人では十分な長さの烏口突起が採取できません。SaSumata™ガイドを用いた1本スクリュウ固定バンカート修復鏡視下ラタルジェ手術(SB法)やボタン固定バンカート修復鏡視下ラタルジェ手術(BB法)を伝授します。
Arthroscopic Double-Screw Latarjet Versus Arthroscopic Button-Fixated Latarjet with Bankart Repair Shinji Imai JSES International In Press Journal Pre-Proof Published online: May 15, 2026
動画・論文を見る滋賀県と御献体有志会「しゃくなげ会」の支援により2024年に誕生した、国内屈指の研修拠点。
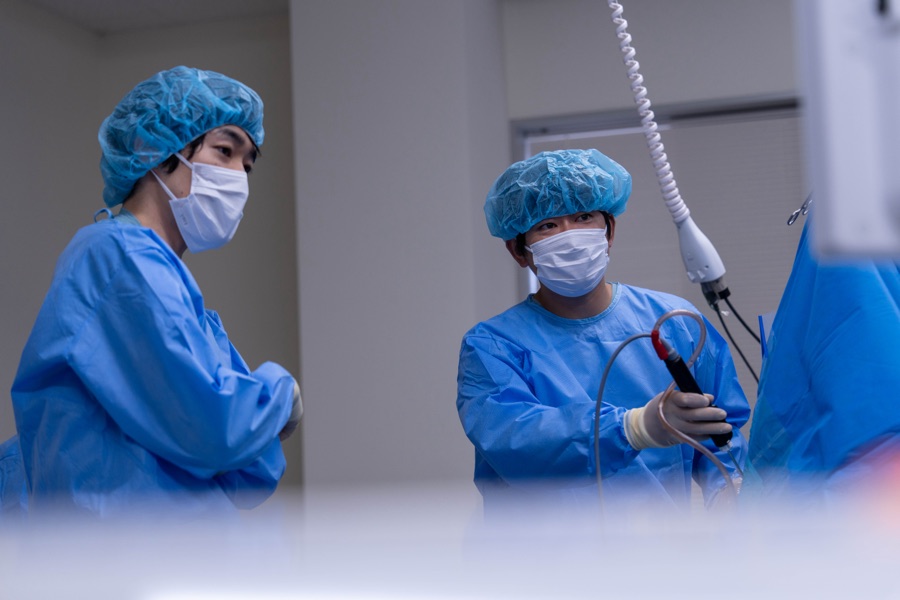
実際のオペ室と同等の清潔区域や照明・空調を備え、臨床現場の緊張感を完全再現。「良き医師を育てたい」という献体者の尊い志を礎に、高度な外科技術を論理的に検証・研鑽できる空間。
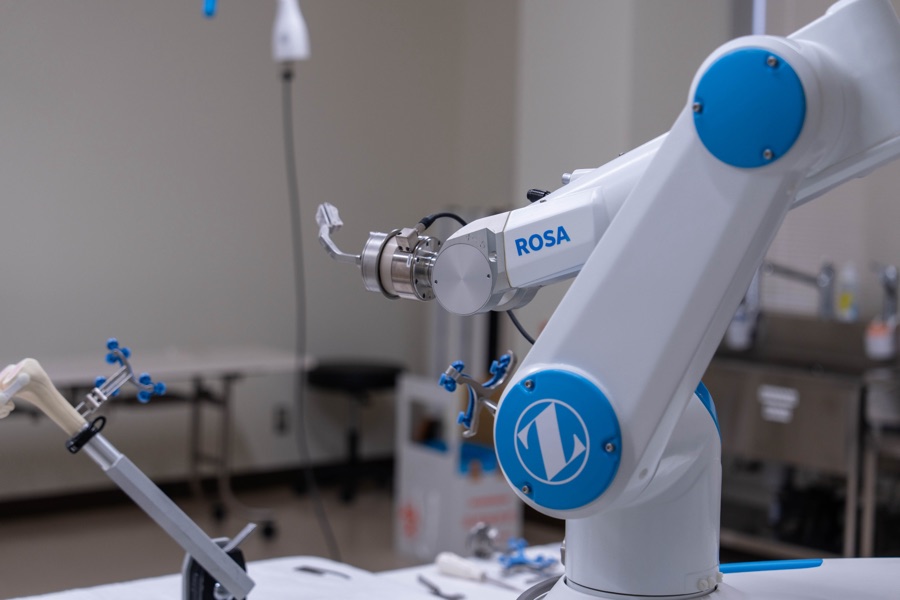
最新の整形外科手術では術前3D-CTで撮像した3Dイメージ上での術前プランニングが必須。CTによる術前プランニングのみならず、最新鋭の手術支援ロボット「ROSA」ではCTデータ解析から得られた最適手術プロトコールを「ROSA」にロードして実施。
2025年、JRAの寄付により最新鋭の手術支援ロボット「ROSA」を配備。骨切り角度や設置位置をミクロン単位で制御し、術者の経験則を客観的なデータへと昇華させる。
今井晋二教授が開発した特許取得済みの手術ガイドシステム。烏口突起の移行を、術者の主観に頼らず安全かつ正確に再現可能にする「アルゴリズムとしての術式」を具現化。